
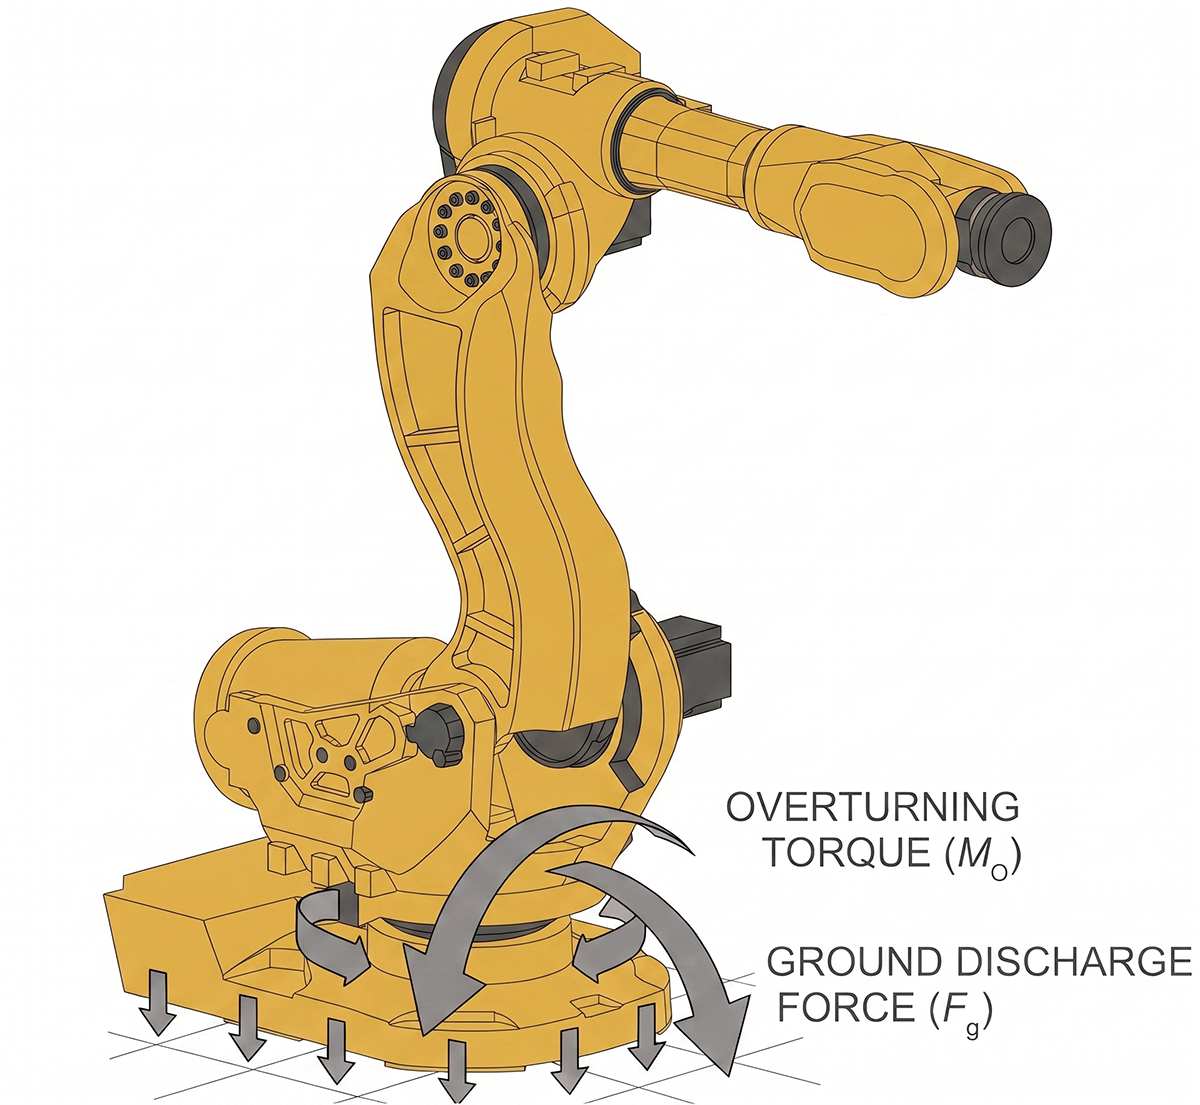
Quando si progetta un’isola robotizzata è fondamentale valutare la stabilità strutturale del basamento del robot industriale. In fase di valutazione dei rischi, in conformità con i requisiti applicabili della norma EN ISO 10218-2, che disciplina l’integrazione delle applicazioni robotiche industriali e delle celle robotizzate, è necessario analizzare la tenuta delle strutture sia in termini statici sia, soprattutto, dinamici.
Le sollecitazioni dinamiche e l’energia cinetica dei robot industriali
Come dimostrato nel nostro video I rischi nascosti nella stabilità del piano d’appoggio di un robot industriale, attraverso l’uso di un modello didattico di pallettizzatore, un robot in movimento possiede un’energia cinetica considerevole che deve essere gestita e dissipata in modo sicuro e controllato.
Durante un ciclo operativo, i continui cambi di direzione e le accelerazioni repentine si traducono in sollecitazioni dinamiche critiche sul basamento del robot. Dal punto di vista fisico e progettuale, la struttura di supporto deve resistere non solo al peso statico del robot e del suo organo di presa (end-effector), ma anche ai momenti torcenti massimi generati dall’inerzia del braccio in movimento.
Un’eventuale instabilità o mancanza di rigidezza del basamento di un robot industriale comporta una serie di rischi a catena nel medio e lungo periodo:
- Degrado progressivo degli ancoraggi: le micro-vibrazioni continue possono, nel tempo, favorire l’allentamento dei bulloni di fissaggio e la formazione di fessurazioni nel calcestruzzo, soprattutto in presenza di condizioni di installazione non adeguate. Questo compromette non solo la precisione millimetrica del robot e l’allineamento del ciclo di pallettizzazione, ma degrada la stabilità dell’insieme robot, end-effector e basamento.
- Sovraccarico della meccanica: le oscillazioni e le deformazioni della struttura di supporto possono alterare le condizioni operative previste per il robot. In determinate condizioni, i sistemi di azionamento e controllo possono essere sottoposti a sollecitazioni aggiuntive, con possibili conseguenze sull’usura dei servomotori e dei riduttori, sull’affidabilità dei componenti e sui consumi energetici.
Il pericolo maggiore per la stabilità del robot: l’arresto di emergenza
Una delle condizioni potenzialmente più critiche per la stabilità strutturale di un’isola robotizzata si verifica quando il sistema riceve un comando di arresto, in particolare in determinate condizioni di arresto di emergenza.
Quando viene premuto il pulsante di arresto a fungo, il comportamento del robot dipende dalla modalità di arresto prevista dal costruttore e dall’architettura del sistema di sicurezza. L’arresto può comportare una decelerazione controllata oppure l’intervento dei sistemi di frenatura secondo le condizioni progettuali previste.
Durante la decelerazione, l’energia cinetica accumulata dal robot viene dissipata attraverso il sistema meccanico e di azionamento, mentre le forze e i momenti risultanti vengono trasmessi anche alla struttura di supporto e ai sistemi di ancoraggio.
Se il sistema di fissaggio del robot industriale è già compromesso o sottodimensionato, queste sollecitazioni possono causare un cedimento strutturale grave o, nelle condizioni più critiche, il ribaltamento improvviso del robot.
Obblighi del fabbricante e requisiti normativi per la stabilità delle isole robotizzate
In fase di progettazione è dunque fondamentale un processo di analisi e valutazione dei rischi dell’isola robotizzata che metta al centro la stabilità strutturale, al fine di effettuare la scelta migliore del basamento e dei sistemi di fissaggio in base alle velocità e alle forze in gioco nel ciclo produttivo.
Per favorire una corretta installazione, garantire la conformità dell’isola robotizzata ai requisiti applicabili e facilitare il processo di valutazione della conformità, è di vitale importanza che il fabbricante fornisca, all’interno del manuale di uso e manutenzione e della documentazione tecnica pertinente, istruzioni precise, dettagliate e vincolanti riguardo ai requisiti del piano di appoggio.
Requisiti del piano di appoggio e degli ancoraggi del robot industriale
Il manuale deve fornire le informazioni necessarie per la corretta installazione e il dimensionamento del sistema di supporto, indicando in particolare:
- Il peso statico del robot industriale e il carico massimo ammissibile al polso (payload), insieme ai dati relativi alle sollecitazioni trasmesse alla base necessari per il dimensionamento.
- Le caratteristiche minime di resistenza del calcestruzzo o della pavimentazione richiesta, come la classe di resistenza e lo spessore della struttura di supporto, quando pertinenti alla specifica installazione.
- La tipologia, il diametro e la profondità dei tasselli di ancoraggio necessari, meccanici o chimici, insieme alle relative coppie di serraggio e alle verifiche periodiche da effettuare secondo il piano di manutenzione.


